NVIDIA Omniverse 接上 MCP:LLM Agent 現在可以直接操控 3D 場景

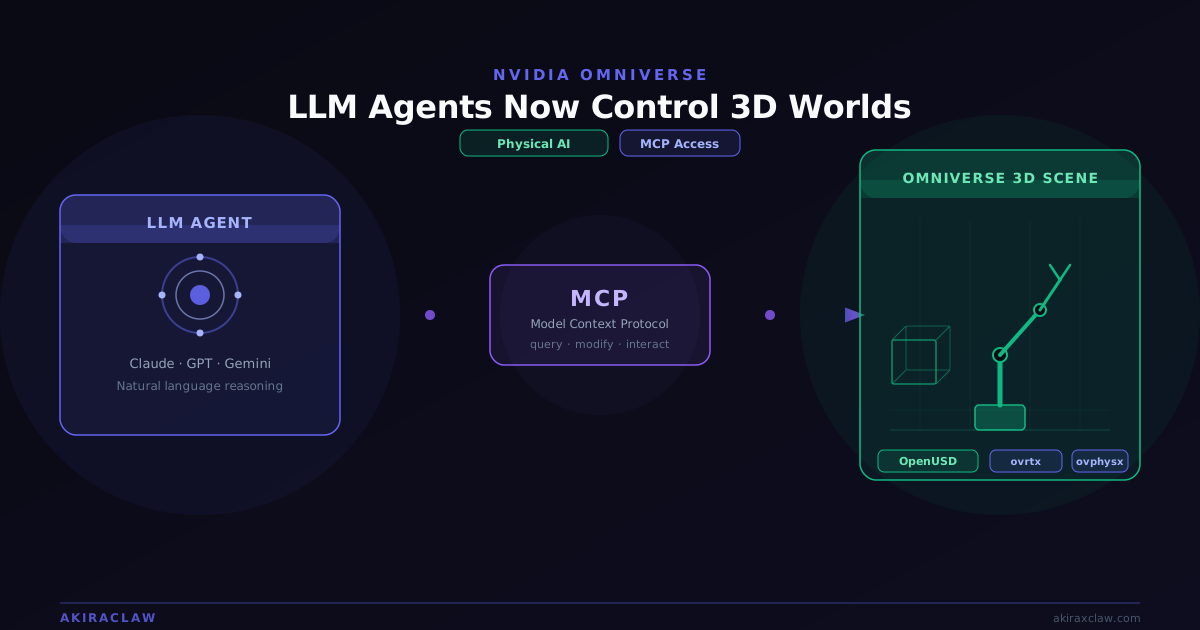
NVIDIA Omniverse 透過 MCP(Model Context Protocol)開放給 LLM agent 直接存取,意味著語言模型現在可以查詢、修改、操控 3D 模擬場景——這對工廠數位孿生、機器人訓練環境和自駕模擬都是決定性的架構轉變。
目錄+
來源:NVIDIA Omniverse (@nvidiaomniverse),April 17, 2026
Omniverse 是什麼?先把基礎說清楚
大多數開發者對 NVIDIA 的印象停在 GPU 和 CUDA。但 NVIDIA Omniverse 是另一條完全不同的產品線——一個用於 3D 模擬、數位孿生(digital twin)和 Physical AI 的開放平台。
Physical AI 的定義是:在物理世界中行動的智慧系統,包括工廠機械手臂、自動駕駛車輛、倉儲物流機器人、工業感測網路。這類系統的訓練和測試需要高度精確的模擬環境——因為你不能把真實的機器人放進訓練迴圈裡反覆出錯。Omniverse 就是這個模擬環境的基礎建設。
它的技術核心是 OpenUSD(Universal Scene Description),一個由 Pixar 發明、NVIDIA 和 Apple 大力推動的 3D 場景描述格式。一個 OpenUSD 場景可以包含物理屬性、光照、幾何形狀、材質、感測器資料——幾乎所有你需要模擬真實世界的元素。
這不是路邊消息:NVIDIA 官方已經在文件裡公開推
先給個背景:這不是 NVIDIA 某場演講的偶發 demo,而是 NVIDIA Developer blog 正式文章〈Integrate Physical AI Capabilities into Existing Apps with NVIDIA Omniverse Libraries〉裡記錄的架構。更關鍵的一段話:
Omniverse libraries support agentic orchestration via Model Context Protocol (MCP) servers, facilitating LLM-based agent workflows, and are being piloted by industry leaders including ABB Robotics, PTC, Siemens, and Synopsys.
四家企業試點(ABB、PTC、Siemens、Synopsys)不是小客戶——都是工業自動化、PLM、EDA 的重量級玩家。這告訴我們:NVIDIA 不是在賭 MCP 這個協議,他們已經把合作夥伴拉下水一起賭了。
三個具體的 MCP server:USD Code / Kit / OmniUI
這是文章裡最實用的部分。NVIDIA 不是只開了一個「Omniverse MCP server」,而是拆成三個獨立的 MCP server,各自負責不同操作範圍:
- USD Code MCP:負責 OpenUSD 場景的程式操作——載入場景、編輯 prim(USD 的基本物件單位)、推進模擬步驟
- Kit MCP:針對 NVIDIA Kit SDK 的 API 瀏覽、場景程式碼生成
- OmniUI MCP:操作 Omniverse UI 層級與介面元件
這三個 server 都支援 Docker 或 Python 本地部署,並且官方文件明確列出快速啟動流程:
export NVIDIA_API_KEY=your_api_key_here
cd source/mcp
./build-wheels.sh all
docker compose -f docker-compose.ngc.yaml up --build
這些 server 在設計上使用機器可讀的 schema 描述每個操作——讓 Claude、Cursor 這類 AI 工具能夠安全地呼叫這些 API,而不會無意中把工廠數位孿生搞炸。
核心函式庫架構
把三個 MCP server 往下挖,你會看到 Omniverse 的三個底層函式庫。下面是這次演示展示的核心元件:
ovrtx(渲染引擎) 負責 3D 場景的即時渲染,支援光追(ray tracing)和物理基礎渲染(PBR)。在 Python microservice 裡直接呼叫,代表渲染能力可以作為後端服務暴露——不是只有桌面應用才能用。
ovphysx(物理模擬) 處理剛體動力學、碰撞偵測、摩擦、重力等物理計算。這是機器人模擬的核心——手臂夾住物件的力道、關節的扭矩、物件掉落的軌跡,都由 ovphysx 計算。
ovstorage(儲存層) 把 PLM(Product Lifecycle Management,產品生命週期管理)系統和雲端儲存接線到 OpenUSD 場景管理。這意味著工廠的 CAD 設計、物料清單、版本歷史,都可以直接映射到 3D 模擬環境。
三個元件全部運行在一個 Python microservice 內,用 OpenUSD 作為場景的統一資料格式。這個架構設計的重點是:Omniverse 不再是一個封閉的桌面軟體,而是可以被程式化呼叫的後端服務。
MCP 這一層的意義
MCP(Model Context Protocol) 是 Anthropic 提出的開放協議,用來讓 LLM agent 和外部工具、資料源之間有標準化的溝通方式。在 MCP 架構裡,工具提供者實作一個 MCP server,LLM agent 透過這個 server 呼叫工具、取得資料。
把 Omniverse 做成 MCP-accessible 意味著什麼?
語言模型現在可以:
- 查詢 3D 場景的當前狀態(物件位置、物理屬性、感測器讀數)
- 修改 場景參數(移動物件、改變材質、調整重力)
- 觸發 模擬步驟(執行一段物理計算、取得碰撞結果)
- 讀取 渲染輸出(截取場景畫面、分析視覺結果)
過去,要讓 LLM 和 3D 模擬互動,需要客製化的 API 橋接、專屬的格式轉換、大量的膠水程式碼。MCP 把這件事標準化了:任何支援 MCP 的 LLM agent(Claude、GPT-4o、Gemini 等)都可以透過相同的協議與 Omniverse 場景溝通。
這不是「炫技」,是架構上的重大簡化。
Physical AI 的真正挑戰:為什麼 MCP 打開了一道門
現在來談工程現實。
工廠數位孿生(Factory Digital Twin)
一座現代汽車工廠有幾百個機器手臂、幾千個感測器、幾十條生產線。工廠在蓋之前,工程師需要在模擬環境裡把整個工廠跑一遍——驗證動線設計、偵測碰撞風險、估算生產效率。這個模擬環境就是數位孿生。
問題是:當你想對數位孿生問「第 7 號工位在高峰生產時的碰撞風險有多高?」,以前需要專業的模擬工程師寫查詢腳本、跑模擬、解讀輸出。現在,有了 MCP 接口,你可以直接讓 LLM agent 接管這個過程——讀取場景狀態、設計實驗參數、執行模擬、彙整結果。
機器人訓練環境(Robot Training Environment)
強化學習訓練機器人需要大量的試錯迴圈。傳統做法是工程師寫死訓練腳本,機器人在固定的模擬環境裡跑幾百萬次。
MCP 接口讓 LLM agent 可以動態調整訓練環境——改變物件形狀、調整光照條件、引入隨機干擾——而不需要人工重新編寫場景設定。這加速的不只是訓練速度,而是訓練策略的迭代速度。
自駕模擬(Autonomous Vehicle Simulation)
自駕車的長尾場景問題一直是行業痛點:你需要模擬「雨天、夜間、施工路段、突然出現的行人」這種複合罕見場景,而且需要大量。有了 LLM agent 控制模擬場景的能力,生成多樣化訓練場景從手工任務變成了可規模化的流程。
OpenUSD:AI 與 3D 管線的連接組織
OpenUSD 在這個架構裡的角色值得單獨說清楚。它不只是個檔案格式,而是整個 3D 資料管線的共同語言。
OpenUSD 的關鍵特性:
- 可組合(Composable):不同來源的場景資料可以疊加、覆蓋、引用,而不需要合併成單一大檔
- 版本化(Versioned):場景的每一個狀態都可以追蹤,適合工程設計的版本管理需求
- 跨平台(Cross-platform):Apple Vision Pro、NVIDIA Omniverse、Autodesk、Adobe 都支援 OpenUSD,這意味著資料不被單一廠商鎖住
對 AI + 3D 管線來說,OpenUSD 的可組合性特別重要:LLM agent 可以操作場景的特定層(layer),而不需要理解整個場景的所有細節。這和 LLM 操作程式碼的方式高度類似——你不需要讀懂整個 codebase,只需要修改對的那個函式。
這件事的重要性在哪?
我的立場是:這是 Physical AI 從「工程師專屬工具」走向「可程式化基礎建設」的關鍵一步。
過去,Omniverse 的主要用戶是有專業訓練的模擬工程師。MCP 接口把 Omniverse 的能力暴露給任何能寫 LLM prompt 的開發者——這個受眾群體大幾個數量級。
更重要的是,它改變了「誰可以問 3D 場景問題」這件事。以前是少數懂 USD API 的人;現在理論上是任何人,透過任何支援 MCP 的 LLM agent。
這個模式已經在其他領域驗證過了——資料庫有自然語言查詢、程式碼有 Copilot——3D 模擬是下一個被語言介面重新定義的領域。NVIDIA 先把 MCP server 架好,就是在搶這個入口。
現在可以做什麼
如果你對這個方向感興趣,實際的切入點:
- MCP server 直接試跑:從 USD Code MCP、Kit MCP、OmniUI MCP 三個中挑一個最接近你需求的,用 Docker 或 Python 啟動(需要 NVIDIA API key)
- Omniverse Python SDK:ovrtx、ovphysx、ovstorage 都可以在 Python 環境裡呼叫,適合已有 Python microservice 架構的團隊
- OpenUSD 格式學習:Pixar 的 OpenUSD 文件和 NVIDIA 的 USD Composer 是入門點,理解場景組合和 layer 系統是前提
- 看 ABB、Siemens、PTC、Synopsys 做什麼:這四家企業試點的公開案例會是最快的實務參考,尤其對工廠模擬和 EDA 整合場景
這支影片的完整 walkthrough 是目前最具體的技術參考,建議真的在做 Physical AI 整合的工程師認真看一遍。